KAIST 라이보2, 배터리 교체 없이 마라톤 완주…42.195㎞ 달린 비결은?
KAIST 라이보2가 실제 마라톤 대회에서 배터리를 충전하거나 교체하지 않고 42.195㎞를 완주했다. 기록은 4시간 19분 52초다. 2024년의 도전이 2026년 학술 논문으로 이어진 과정과 장거리 주행을 가능하게 한 설계 방식을 살펴본다.
KAIST 라이보2 마라톤 기록은 어떻게 나왔나
⭐ 실제 대회에서 풀코스를 달린 기록
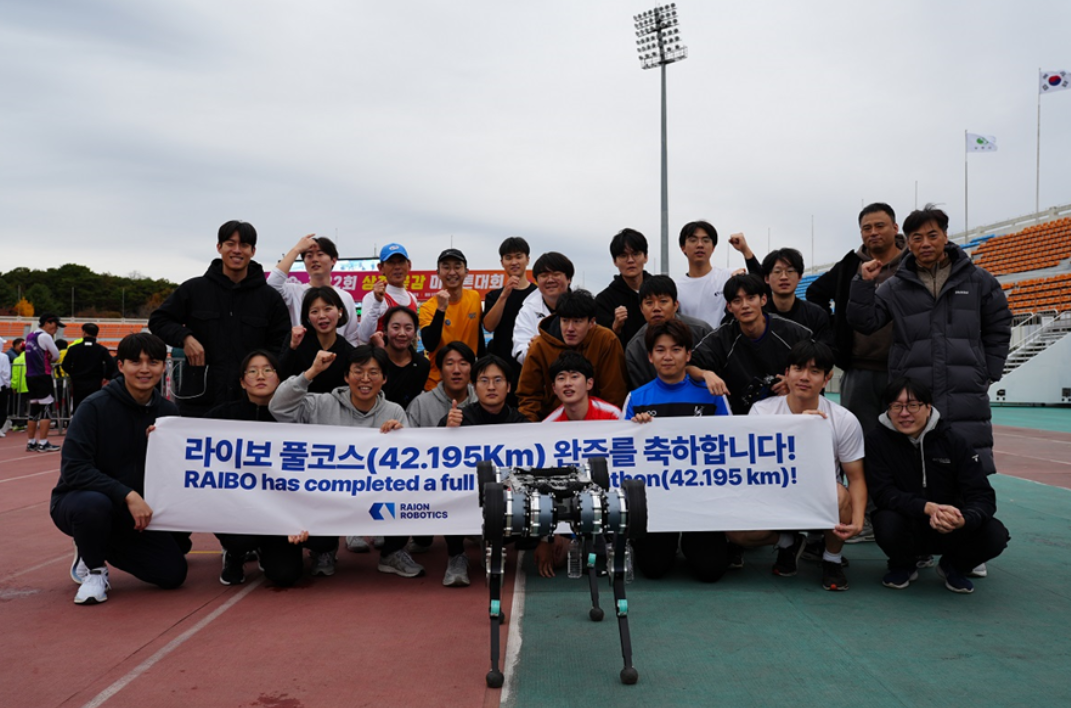
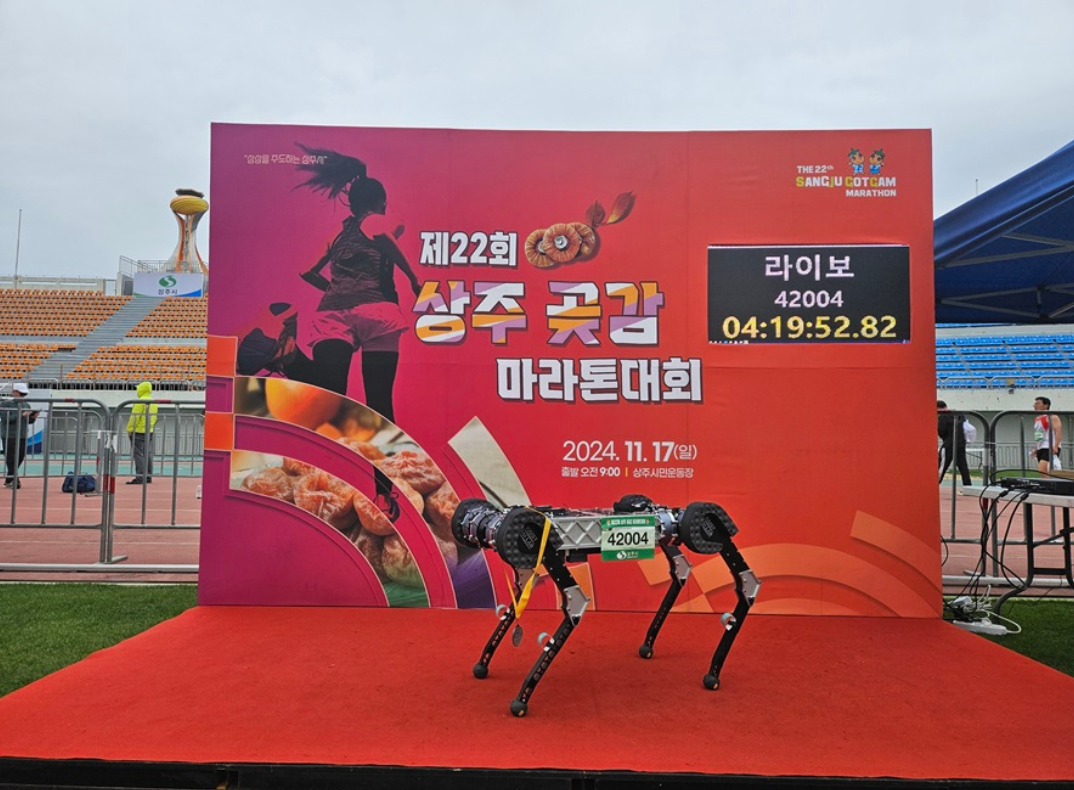
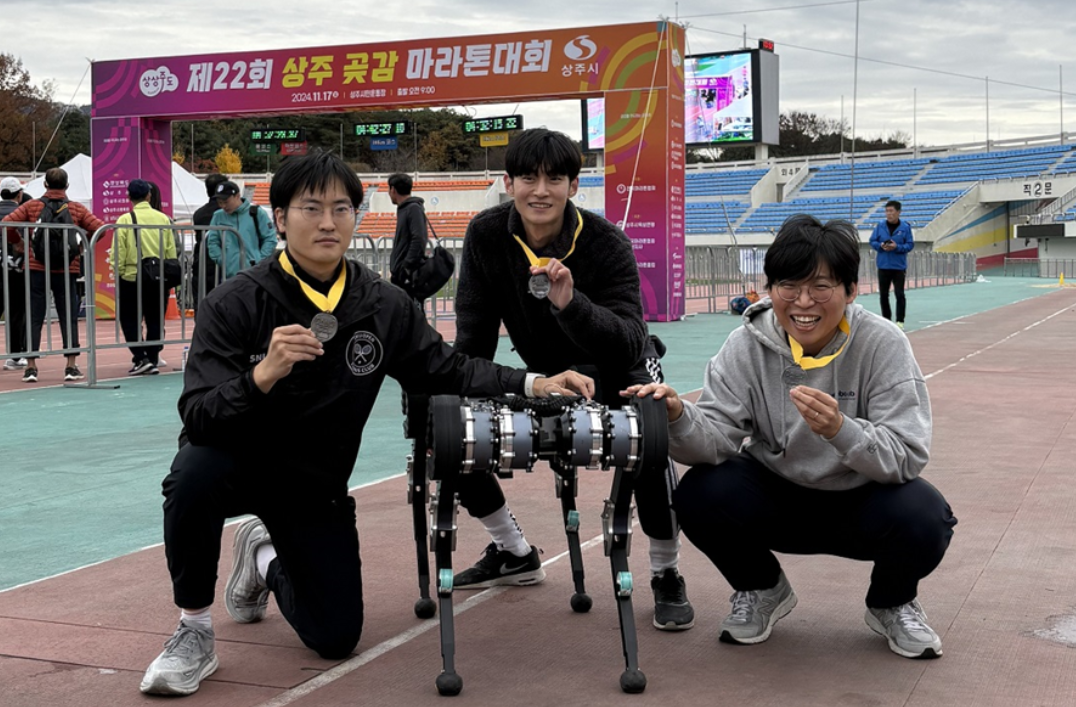
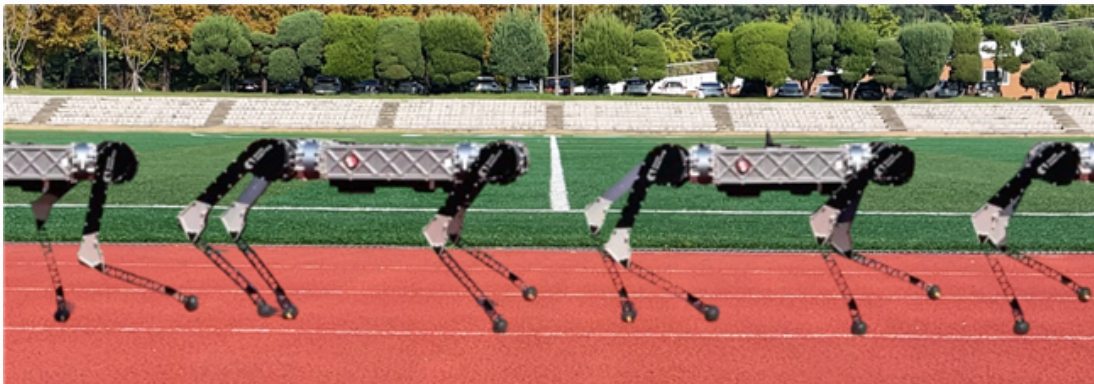
KAIST 기계공학과 황보제민 교수 연구팀이 개발한 라이보2는 2024년 11월 상주 곶감 마라톤 대회에 참가했다. 기사에 따르면 사족보행로봇인 이 기체는 배터리를 중간에 충전하거나 교체하지 않은 채 풀코스 42.195㎞를 4시간 19분 52초 만에 마쳤다. 핵심 기록은 ‘배터리 교체 없는 실제 마라톤 풀코스 완주’다. 완주 시점은 2024년 11월이며, 연구 결과의 발표 시점과 구분해야 한다. 연구팀은 기체를 참가자로 등록해 공식 구간 기록도 남겼다고 밝혔다. 이 성과는 연구실 내부의 짧은 주행 시험보다 실제 도로와 대회 환경에서 장시간 움직였다는 점에서 주목받는다.
라이보2 장거리 주행의 핵심은 무엇인가
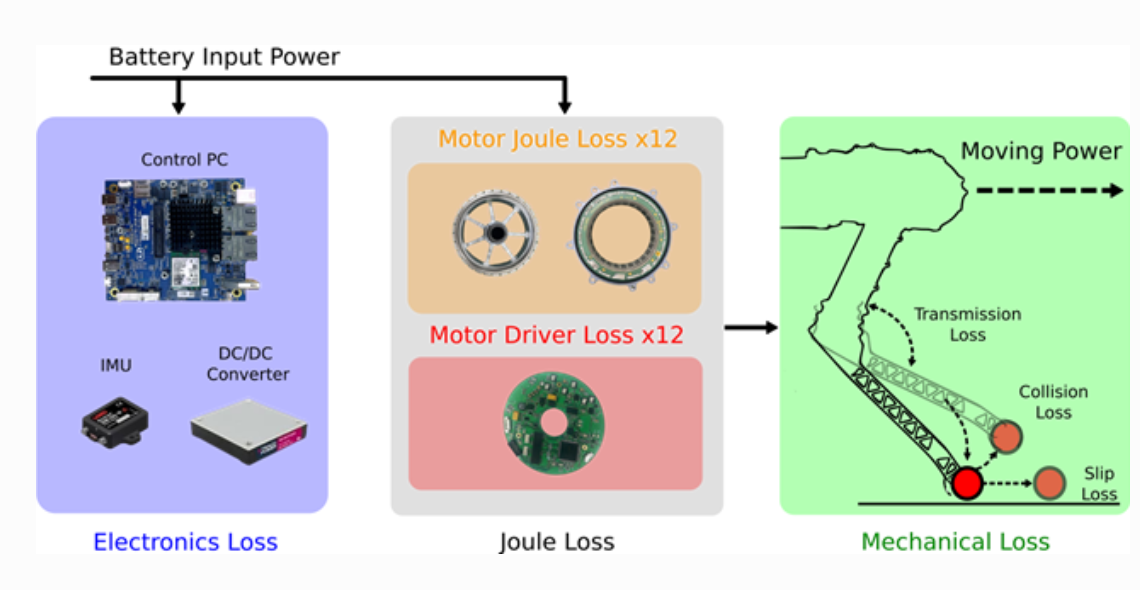
연구팀은 먼 거리를 달리는 문제를 배터리 용량이나 모터 성능 하나로 설명하지 않았다. 기계 구조, 전기 시스템, 구동 방식, 보행 제어를 함께 살펴 로봇 전체에서 에너지가 어디서 소모되는지 분석했다. 높은 보행 성능을 유지하면서 소비를 줄이도록 여러 요소를 통합 설계했다는 것이 기사의 설명이다. 장거리 주행의 핵심은 개별 부품만이 아니라 기체 전체의 에너지 효율을 높인 데 있다. 따라서 이번 성과를 단순히 ‘큰 배터리를 장착한 결과’로 해석해서는 정확하지 않다. 오래 움직이는 성능과 안정적인 보행을 동시에 고려한 설계 원리를 제시했다는 점이 연구의 초점이다. 다만 제공된 기사에는 배터리 용량이나 부품별 절감량 같은 세부 수치가 없어, 어느 요소가 얼마나 기여했는지까지 단정할 수는 없다.
라이보2 완주 데이터는 어떻게 확보했나
연구진은 대회가 진행되는 동안 기체 내부의 전압, 전류, 온도, 배터리 상태를 실시간으로 기록했다. 이 정보는 GPS로 측정한 위치·속도·고도와 시간에 맞춰 연결됐다. 연구진이 함께 달리며 출발부터 결승까지 전 과정을 영상으로 남겼다는 설명도 기사에 담겼다. 완주 장면뿐 아니라 주행 중 기체의 상태를 확인할 수 있는 측정 자료가 확보됐다. 주행 기록과 내부 데이터를 함께 봐야 장시간 운용이 어떻게 유지됐는지 분석할 수 있다. 공식 구간 기록, 센서 측정값, 영상은 각각 대회 경과를 확인하는 자료로 제시됐다. 연구팀은 이를 바탕으로 한 차례의 시연을 분석 가능한 연구 결과로 발전시켰다.
- 기체 내부에서 전압·전류·온도·배터리 상태 기록
- GPS로 위치·속도·고도 측정
- 대회 공식 구간 기록과 전 과정 영상 확보
KAIST 로봇 연구는 언제 학술지에 발표됐나
⭐ 완주와 논문 게재 사이에는 시간 차이가 있다
제공된 기사에 따르면 연구 성과는 현지시간 2026년 9월 23일 국제학술지 네이처 본지에 게재됐다. 대회 완주는 2024년 11월에 이뤄졌으므로, 논문 게재 소식을 새로운 마라톤 도전으로 받아들이면 시점이 어긋난다. 2026년 소식의 핵심은 기존 완주 기록을 실측 데이터와 설계 원리로 정리해 발표했다는 점이다. 완주 날짜와 연구 발표 날짜를 구분하면 이번 보도의 의미가 더 분명해진다. 기사에서는 실제 대회 데이터를 활용한 장거리 주행 연구로 이번 성과를 소개했다.
라이보2 세계 최초 표현은 무엇을 가리키나
기사에서 말하는 ‘세계 최초’는 사족보행로봇이 실제 마라톤 대회의 풀코스를 완주한 사례를 가리킨다. 모든 종류의 로봇이 42.195㎞를 이동한 최초 사례라는 뜻으로 넓혀 읽어서는 안 된다. 기록의 범위는 ‘사족보행’, ‘실제 대회’, ‘풀코스 완주’라는 조건을 함께 봐야 한다. 배터리 충전과 교체 없이 달렸다는 사실은 이번 도전의 또 다른 핵심 조건이다.
- 로봇 형태는 네 다리로 걷는 사족보행 방식
- 참가 무대는 2024년 상주 곶감 마라톤 대회
- 완주 거리는 풀코스 42.195㎞
- 소요 시간은 4시간 19분 52초
- 주행 중 배터리 충전이나 교체 없음

라이보2 연구 성과와 제품화 계획 한눈에 보기
| 구분 | 확인된 내용 | 시점 |
| 마라톤 완주 | 42.195㎞·4시간 19분 52초 | 2024년 11월 |
| 연구 발표 | 장거리 주행 기술과 실측 결과 | 2026년 9월 |
| 제품화 | 현장 운용·양산 기술 개발 | 개발 진행 중 |
연구팀의 다음 과제는 대회에서 확인한 성능을 실제 산업 현장에서 반복적으로 사용할 수 있는 제품으로 옮기는 일이다. 기사에 따르면 황보 교수 연구실에서 출발한 교원창업기업 라이온로보틱스가 제품화와 양산 기술을 개발하고 있다. 마라톤 완주가 곧바로 산업 현장의 반복 운용 성능을 입증하는 것은 아니다. 연구용 기체의 성과를 현장에서 안정적으로 재현하는 일이 남아 있다. 현재 확인되는 단계는 제품화 개발 진행이며, 상용 제품 출시 여부는 제공된 기사에 명시되지 않았다.
라이보2 마라톤 완주가 남긴 의미
라이보2의 성과는 네 다리 로봇이 한 번의 배터리 사용으로 실제 대회 풀코스를 마쳤다는 기록에 그치지 않는다. 연구진은 주행 중 내부 상태와 이동 정보를 측정해 장거리 운용을 뒷받침하는 자료도 확보했다. 이번 연구의 의미는 완주 기록과 함께 기체 전체의 에너지 효율을 설계하고 분석한 데 있다. 앞으로는 이 성능을 산업 현장에서 꾸준히 구현할 수 있는지가 관건이다. 2024년의 완주, 2026년의 연구 발표, 현재의 제품화 개발을 각각 구분해 보면 성과와 다음 과제가 명확해진다.
라이보2 FAQ
Q. 라이보2는 언제 마라톤을 완주했나요?
A. 제공된 기사에 따르면 2024년 11월 열린 상주 곶감 마라톤 대회에서 풀코스를 완주했습니다. 소요 시간은 4시간 19분 52초이며, 달리는 동안 배터리를 충전하거나 교체하지 않았습니다. 2026년 9월은 이 완주 결과와 관련 주행 기술이 학술지에 발표됐다는 소식이 전해진 시점입니다.
Q. 장거리 주행은 배터리 성능만으로 가능했나요?
A. 기사에서는 연구팀이 배터리나 모터 하나의 성능에만 의존하지 않았다고 설명합니다. 기계 구조와 전기 시스템, 구동 및 보행 제어를 함께 설계하고 기체 전체의 에너지 손실을 분석했습니다. 다만 기사에는 부품별 기여도나 배터리 용량이 제시되지 않아 특정 장치 하나를 성공의 결정적 원인으로 지목하기는 어렵습니다.
Q. 라이보2는 현재 산업 현장에서 사용되고 있나요?
A. 제공된 기사는 라이온로보틱스가 장시간 현장 운용을 목표로 제품화와 양산 기술을 개발 중이라고 전합니다. 연구용 기체의 마라톤 완주가 확인됐다는 내용과 상용 제품이 산업 현장에서 이미 반복 사용되고 있다는 내용은 구분해야 합니다. 출시 시점이나 실제 도입 사례는 기사에 명시되지 않았습니다.
목차